
内容要点:
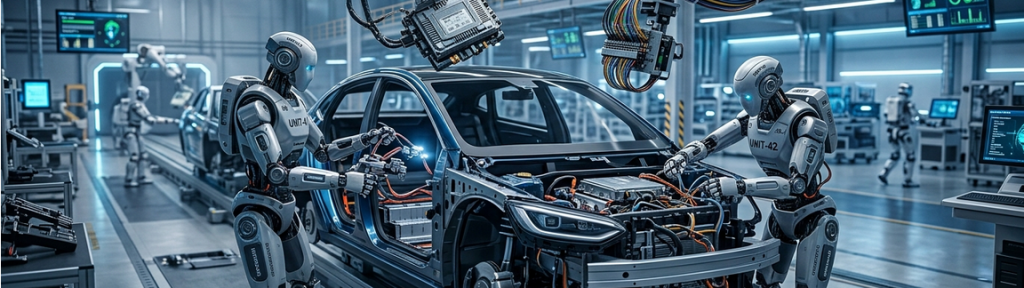
• 基于端到端神经物理世界模型与高频触觉力控传感器阵列:攻克毫米级柔性线束插拔、微小螺栓高精度定扭紧固与无标记异构异形零部件自适应抓取等工业装配世界级难题。
• 突破跨机型多机异构机器人(双足人形、轮足、协作机械臂与AGV)动态博弈与时空防碰撞编排:产线转产换型与动态节拍重构耗时降低 80% 以上,实现真正意义上的混线柔性敏捷生产。
• 在宝马全球领先工厂完成 2000 小时连续无干预实车装配极限验证:在多班次严苛工业环境下实现综合装配良率超过 99.98%,树立具身智能工业化规模落地的全球新里程碑。
久湛洞察:
人形机器人正以超越预期的速度从“实验室运动控制与单点步态演示”全面跨越进入“高精密、高强度、高节拍的工业级规模化量产实战”。Atlas-OS Industrial 的突破,不仅印证了双足人形构型在复杂非结构化厂区中的物理作业优势,更打通了机器人具身中枢与工业数字孪生产线软件的大脑级协同。久湛科技建议高端装备制造、汽车总装、精密电子制造企业及工业自动化系统集成商,尽早切入端到端触觉力控具身算法与多智能体产线编排架构,抢占柔性智造时代的核心竞争高位。
> 权威源:Boston Dynamics News / Siemens Press Releases(2026年10月中旬)
> 关键词:波士顿动力、西门子、宝马、Atlas-OS、具身智能、双足人形机器人、柔性制造、汽车装配、工业自动化
> 真实链接:Boston Dynamics News