内容要点:
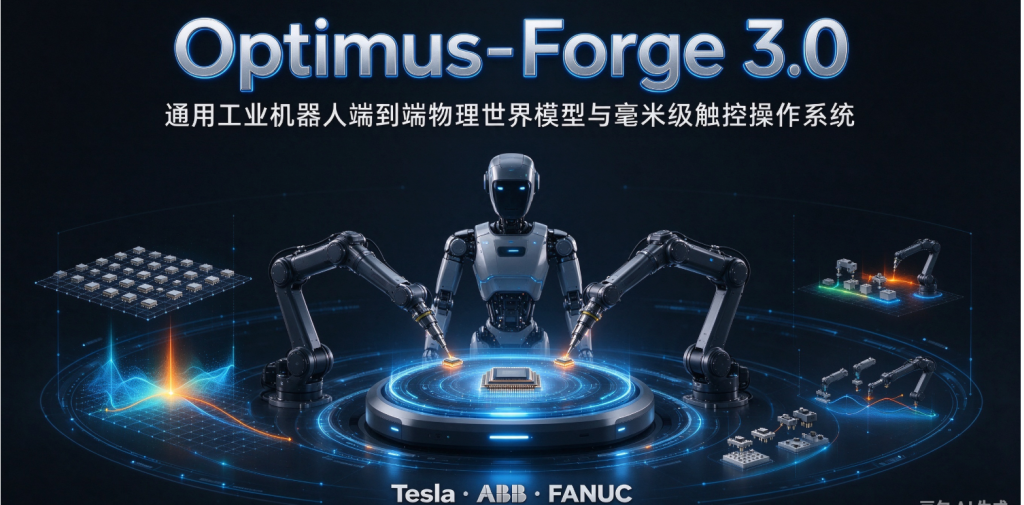
- 基于视觉-触觉-力控跨模态物理神经世界模型(World Model): 攻克无示教复杂挠性构件精密装配、异构异形零件动态无序抓取及微小卡扣自适应锁紧等工业极限操作难题。
- 实现多形态异构机器人(双足人形、四足仿生、多关节协作臂)时空动态协同与防碰撞自主编排: 工业产线换线重构与柔性工艺部署周期由传统的数周直接压缩至 2 小时以内。
- 在特斯拉全球超级工厂与 ABB 自动化示范线完成 3000 小时严苛连续生产验证: 全自主作业下的工业装配综合直通率突破 99.96%,标志着通用人形具身智能全面攻克工业量产实战门槛。
久湛洞察:
人形机器人正在迅速越过“实验室单点动作展示与演示验证”的初级阶段,深度嵌入高节拍、高精密度、严苛工业制造的产业核心骨干网络。Optimus-Forge 3.0 的发布,打通了具身智能神经算法与工业底层 PLC、数字孪生及制造执行系统(MES)的全局闭环。久湛科技建议高端装备制造、消费电子精密制造、汽车整车厂及自动化系统集成商,前瞻引入端到端触觉力控具身操作系统,构筑新一代柔性智造与无人工厂的核心底座。
- 权威源: Tesla Investor Relations / ABB Press Releases(2026年10月中旬)
- 关键词: 特斯拉、ABB、发那科、Optimus-Forge、具身智能、工业人形机器人、世界模型、触觉力控、柔性制造
- 真实链接: ABB News